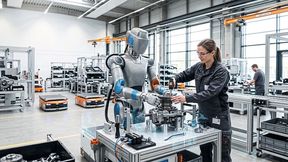
Mechanismen, die sich Entwickler von Festo aus der Tierwelt abgeschaut haben, eignen sich beispielsweise für Leichtbauroboter in der Fabrik der Zukunft. Bewegt werden sie pneumatisch. Wie sie zu einem „Kollegen“ und Teil der Fabrikautomatisierung werden können, haben wir uns bei Festo angesehen.
Der Leichtbau-Roboterarm ausgestattet mit dem Flex Shape Gripper: Funktionen aus der Natur finden Einsatz in der Automatisierung.
(Bild: Stefanie Michel)
Ein Elefantenrüssel, eine Spinne, diverse Flugobjekte oder eine Qualle: nicht nur Fachmessebesucher kennen die bionischen Objekte, die Festo Jahr für Jahr präsentiert. Natürlich erregen solche Exponate Aufmerksamkeit, doch sie geben im Unternehmen auch neue Impulse für die Automatisierung. Wir konnten uns bei einem Besuch im Bioniklabor selbst ein Bild davon machen, wie aus kreativen Ideen und technischen Herausforderungen neue Produkte für die Fabrikautomation entstehen. Gerade im Bereich der Robotik gibt es einige Ansätze, die in Festo-Produkte einfließen werden. Deshalb wollen wir uns diese Produkte genauer ansehen.
Die Mensch-Roboter-Kollaboration ist ein Trend, den auch das Bionikteam von Festo aufgenommen hat. Im Mittelpunkt steht hier die Zusammenarbeit zwischen Roboter und Mensch. Karoline von Häfen leitet dieses Team aus Designern, Entwicklern, Mechatronikern, Softwareentwicklern, Elektronikentwicklern oder Biologen in Esslingen. „Wir suchen dann natürlich auch gezielt nach Antworten auf diese Trends. Ein weiterer Punkt für uns: Die Natur ist meist so faszinierend. Da fragen wir uns, ob wir das nachbauen können. Natürlich ist das dann eine persönliche Challenge, wie weit wir kommen und sehen, wohin uns das dann führt“, erklärt von Häfen die Arbeit ihres Teams. Das kann das Entschlüsseln des Vogelflugs sein ebenso wie die Funktionsweise einer Chamäleonzunge.
Aus letzterer ist beispielsweise ein adaptiver Greifer entstanden: der Flex Shape Gripper. Er sieht aus wie ein überdimensionierter Stift mit einer länglichen Silikonspitze. Doch was hat das mit der Zunge eines Chamäleons zu tun? Wie von Häfen erklärt, ist eine solche Zunge klebrig und sie kann Beute umschließen und festhalten. „Das ist für die Industrieautomation natürlich ideal. Wenn man das übertragen und verschiedene Objekte mit dem gleichen Greifer aufnehmen kann, spart man sich den Rüstaufwand.“
Der pneumatisch aktivierte Flex Shape Gripper in Aktion: Er kann Objekte unterschiedlicher Größe und Form greifen.
(Bild: Stefanie Michel)
Und genau das konnten die Tüftler im Bionikteam umsetzen: einen Greifer, der über eine weiche Silikonkappe dreidimensionale Objekte formschlüssig aufgreifen kann. Dieser Greifvorgang wird durch Druckluft ausgelöst. Dabei stülpt sich die Silikonkappe nach innen und nimmt die Objekte in sich auf. Durch das elastische Silikon passt sich der Greifer an sehr viele unterschiedliche Geometrien an; er kann Objekte bis vier Zentimeter Größe und bis zu 500 Gramm Gewicht aufnehmen.
Die hohe Haftreibung des Materials erzeugt eine starke Haltekraft – dem Kleben nachempfunden. Sowohl der Halte- als auch der Ablösemechanismus ist pneumatisch gelöst. So ist für das Halten keine zusätzliche Energie nötig. Mithilfe eines Proportionalventils lassen sich die Kraft und die Verformung des Silikonteiles genau einstellen. Dadurch können in einem Vorgang mehrere Teile auf ein Mal gegriffen werden.
Inzwischen wurde aus dem Flex Shape Gripper ein kaufbares Produkt. Als adaptiver Formgreifer DHEF lässt er sich zum Beispiel an den Arm eines Leichtbauroboters montieren, um Handling-Aufgaben zu übernehmen. Anders als die verfügbaren Backengreifer, die nur bestimmte Komponenten greifen können, arbeitet der adaptive Formgreifer viel flexibler. Da er keine scharfen Kanten hat, eignet er sich auch ideal für den Einsatz bei empfindlichen Objekten.
Wie eine Kette kleiner Muskeln reihen sich die mit einem Textil ummantelten Bälge der pneumatischen Balkgsegmente aneinander. Der Leichtbauarm eignet sich für die Mensch-Roboter-Kollaboration.
(Bild: Stefanie Michel)
Mit dem Bionic Soft Arm hat Festo auch einen entsprechenden Arm für die Leichtbaurobotik als Prototyp entwickelt. Vorbild war hier, wie schon bei anderen Modellen, der Elefantenrüssel. Der Arm ist aus mehreren pneumatischen Balgsegmenten und Drehantrieben aufgebaut, wodurch er viel flexibler gestaltet werden kann als konventionelle Roboter. Durch die Pneumatik ist er systembedingt nachgiebig: Wird ein Aktor mit komprimierter Luft befüllt, lässt sich die erzeugte Bewegung in Geschwindigkeit, Kraft und Steifigkeit exakt einstellen. Sollte es zu einer Kollision oder Berührung kommen, gibt das System automatisch nach und stellt deshalb keine Gefahr für den Menschen dar. Das prädestiniert den Arm für die Mensch-Roboter-Kollaboration.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Der Arm selbst erinnert an eine Struktur mit Muskeln, denn die Pneumatiksegmente bestehen aus zwei Faltenbälgen, die mit einem 3D-Textilmantel umschlossen sind. Die Bewegung entsteht durch die gesteuerte Zu- oder Abfuhr von Druckluft und das damit verbundene Ausdehnen beziehungsweise Zusammenziehen der Balgstrukturen. Darüber lässt sich auch regeln, ob das System weich und nachgiebig ist oder hart und fest.